智能生产线定制中多机型协同作业的调度策略分析
多机型协同作业,说白了就是让不同厂家、不同年代、不同控制系统的设备在一条产线上“说同一种语言”。山东雷铭智能装备有限公司在承接智能生产线定制项目时,最常遇到的瓶颈不是单机精度,而是调度逻辑与物理节拍之间的冲突。比如数控加工设备的换刀时间、工业机器人的抓取路径、AGV的配送时序,这三者一旦脱节,整线效率可能直接腰斩。
调度策略的核心:从“顺序执行”到“事件驱动”
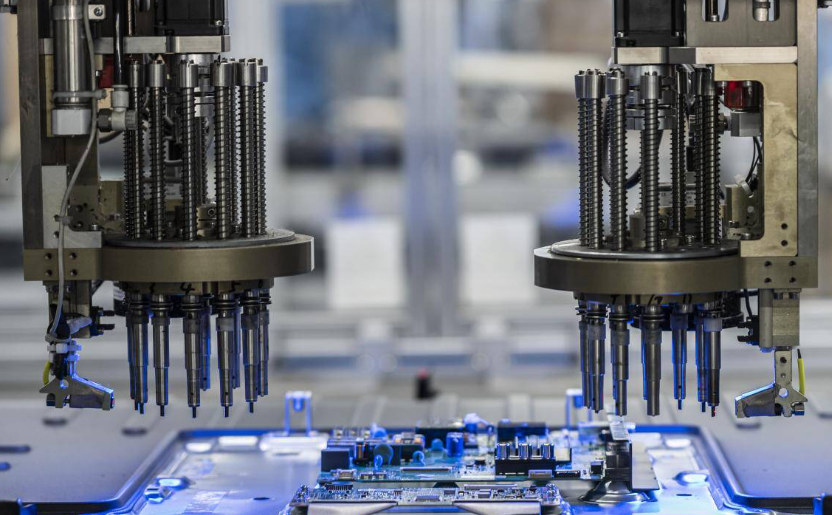
传统的刚性产线多采用固定节拍顺序控制,但多机型协同场景下,设备故障、刀具磨损、物料波动都会造成节拍漂移。雷铭在设备改造升级项目中,通常采用**事件驱动的动态调度模型**——以MES系统下发工单为触发源,通过PLC扫描周期(通常设定在10ms~50ms)实时采集各工位状态,再交由上位机进行优先级仲裁。具体参数上,我们建议将缓存区容量设置为工位节拍差的1.5倍以上,避免局部堵塞扩散为全线停机。工业机器人配套的视觉引导系统,则需将识别+定位的闭环时间控制在800ms以内,否则会影响上下料节奏。
实施中的三个关键步骤
- 建立设备能力画像:对每台数控加工设备进行OEE(设备综合效率)实测,记录其换型时间、加工节拍、故障间隔,而非只看铭牌参数。这一步往往能发现“标称快但实际慢”的隐性瓶颈。
- 定义协同规则:明确哪台机器人服务哪几台机床、在何种情况下允许跨线支援。建议采用“就近优先+负载均衡”的混合规则,当某工位负载率超过85%时,自动触发闲置设备补位。
- 离线仿真验证:使用Plant Simulation或FlexSim搭建虚拟产线,输入真实设备参数后跑7×24小时仿真,观察缓存占用率、机器人等待时间等指标。雷铭在近三年的智能生产线定制项目中,通过仿真至少能提前规避掉60%以上的调度死锁问题。
容易踩的坑:别让“柔性”变成“混乱”
不少客户在定制产线时,一味追求所有设备都具备“万能互联”能力,结果导致通讯协议五花八门,调试周期拉长。我们的经验是:协同不等于全互联。对于已有老旧设备,优先通过IO硬接线或OPC UA网关做轻量化改造,而非强行更换控制器。另外,调度策略里要设置“人工干预”优先级——当质检异常或刀具断裂时,操作员必须能一键暂停相关区域,而不是让系统自动继续排产,否则批量报废风险极高。
还有个常见误区是忽略软件层面的“心跳监测”。工业机器人配套的控制器和上位机之间,建议每500ms交换一次心跳包,连续3次未响应即判定为断连,触发安全停机。这套机制在设备改造升级中尤其重要,因为老旧设备的通讯模块稳定性往往不如新设备。
关于调度算法,客户问得最多的问题
- 问:多机型协同是不是一定要上AI算法?答:不一定。如果产线机型少于8台,且工艺路径相对固定,传统的优先级规则+缓存管理就够了。AI调度更适合机型多、换型频繁、节拍波动大的场景,但需要至少3个月的历史数据做训练,前期投入不小。
- 问:调度系统故障会不会导致全线瘫痪?答:所以我们在设计时都会保留“降级模式”——中央调度失效时,各工位自动切换为本地手动/半自动运行,虽然效率降低,但不会完全停产。
说到底,智能生产线定制的调度策略,不是把软件做得越复杂越好,而是在设备能力边界、通讯可靠性和生产目标之间找到那个“够用且稳健”的平衡点。山东雷铭智能装备有限公司在自动化机械设备集成和数控加工设备配套上的经验是:先把每个单机的“脾气”摸透,再谈协同优化。调度策略的成败,七分在设备数据的真实性,三分在算法模型的选择。希望这篇分析能给正在规划产线升级的工程师们一些实打实的参考。